机器人认知与结构
机器人认知与硬件结构
1. 视觉色标
RoboCup 小型组(SSL)依靠场地上方的工业相机与视觉软件(如 ssl-vision)对全场进行高速跟踪。相机通过颜色特征来解算球与机器人的空间坐标与朝向角:
- 足球识别:标准国际比赛高尔夫球统一采用明亮橙色。
- 队伍识别:机器人顶盖正中心的大色标用于区分阵营,黄色代表黄队,蓝色代表蓝队。
- 车号与朝向识别:顶盖四周分布有 4 个色标点(由荧光绿和荧光粉构成)。视觉算法根据色标的几何拓扑关系解算机器人的朝向角(Heading),并读取其二进制编码识别车号。
荧光色标与二进制车号对应
顶盖上的 4 个色标点按固定顺时针方位排列,分别代表 4 位二进制数值(高位到低位),其中一种颜色代表 0,另一种颜色代表 1。
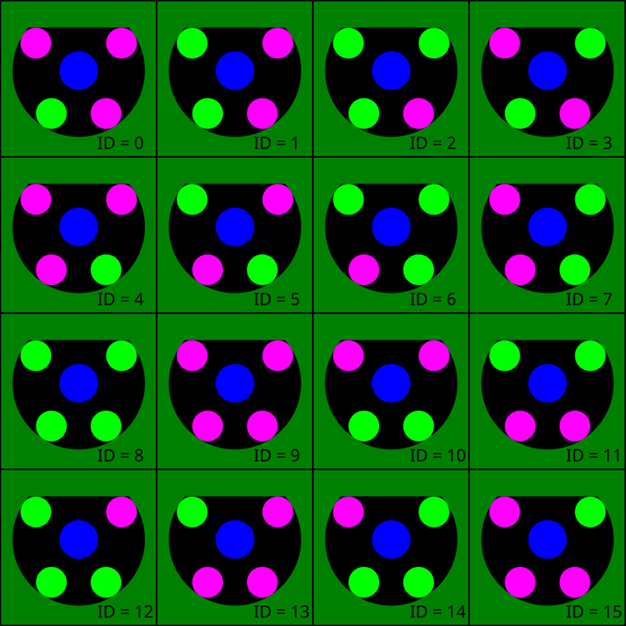
车号与色标拓扑定义
视觉系统通过顶盖四周的荧光绿/荧光粉色标解算车号(二进制 4 位)及朝向角
跑车前核对规则
上场前必须保证两者完全对齐:
- 机器人车顶外壳的色标车号
- 机器人主控板下方
NUM拨码开关的物理车号
如果车号不对应,可能发生“控制 1 号车,实际乱跑的是 2 号车”
2. 机械与电气结构
我们的足球机器人采用了紧凑型圆柱形多层底盘结构,内部集成了机械运动机构、储能升压电路与主控嵌入式系统。
2.1 正面结构
正面主要包含吸球机构(带胶套的旋转辊)、平射击打杆、挑射弧形槽以及红外对射传感器。

机器人正面机械结构
包含前置吸球机构、平射击打杆、挑射弧形槽及两侧红外对射传感器
- 吸球辊与吸球电机:位于最前端,表面包裹硅胶套管。由高速直流电机驱动高速向内卷动,利用摩擦力将球稳固贴紧在机器人前嘴口。
- 平射机构(Flat Kick):电磁铁衔铁推动前撞头,放电时瞬间产生强大脉冲电磁力,将球沿地面笔直击打出去(平射速度可达 6~10 m/s)。
- 挑射机构(Chip Kick):位于底盘斜下方的斜面挑球铲,放电时将球以 45° 左右仰角挑起,实现跃过防守队员的弧线高球。
- 红外对射传感器:分布在前嘴口两侧,分别有一枚红外发射管和一枚红外接收头(IRM3638T),用于实时判断球是否已经真正被吸入到位。
2.2 顶面电气结构
揭开外壳后,机器人顶层为主控电路板、高压储能电容、全向驱动电机与各类操作开关:

顶面结构原图
四轮全向驱动底盘、主控板、储能高压电容与开关布局

顶面结构注释详解版
升压开关(红)、主板下方拨码(橙)、电源键(黄)、射门开关(绿)与电池位(蓝)
核心部件明细:
- 主控核心板:负责与上位机进行无线通信解包、四轮全向运动逆解解算、PID 闭环控制、红外采样及充放电逻辑控制。
- 大容量高压储能电容:通常为 200V~450V 耐压的大电解电容,配合板载升压电路为击打电磁铁蓄积瞬态能量。
- 四轮全向轮系(Omni-directional Wheels):4 个无刷电机配合 45° 分布的全向轮,可实现底盘在平面内任意方向平移与自转的完全解耦。
- 电源总开关:用于整机主回路通断电。
- 射门开关(SHOOT SWITCH):控制电容充放电电路及高压使能。
- 升压保护使能微动开关:机械联动防呆开关,确保在安全闭合状态下方可升压。
3. 硬件开关
在机器人维护和实测中,有两个极为关键的机械开关需要重点关注:
3.1 射门使能
射门开关直接控制击打高压板供电回路。
老车射门开关通常为一个小型拨动开关或翘板开关:
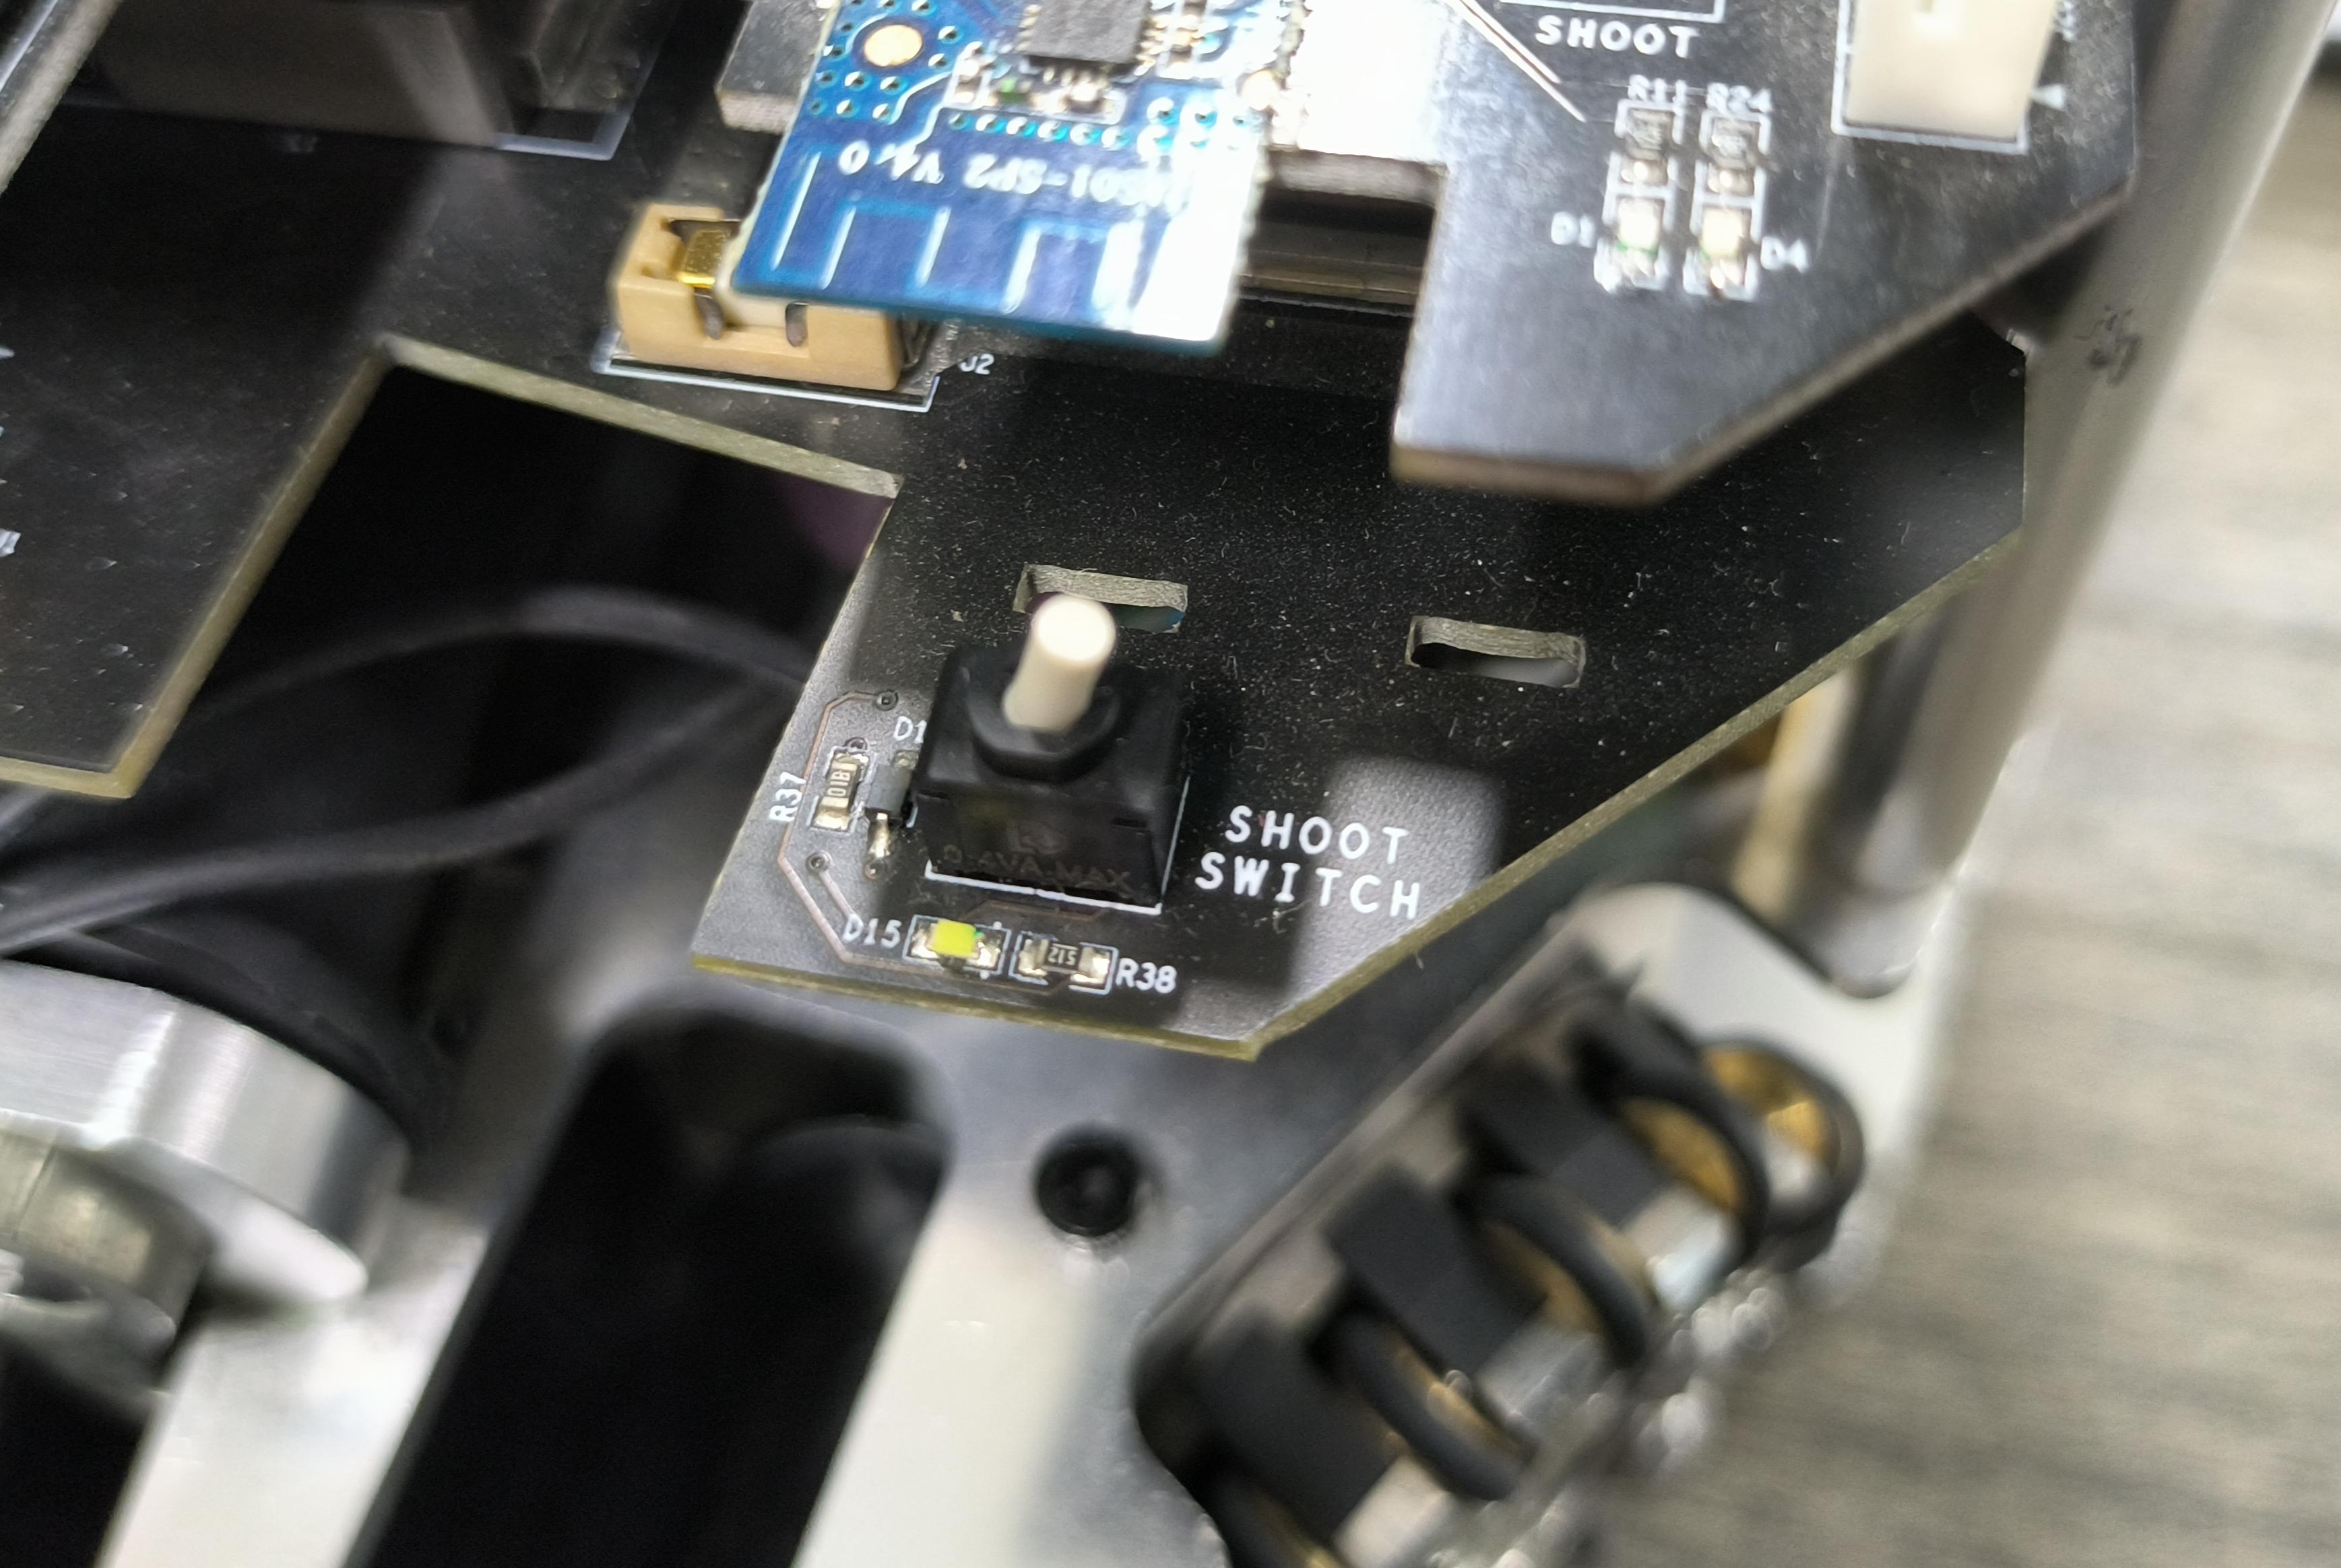
老车射门开关(开启状态)
图一:老车射门拨动开关,必须拨到开启位置方可进行射门
状态判定:检查开关拨档,拨到开启位置方可进行射门;拨到关闭位置时,即使上位机发送击打指令,电磁铁也不会动作。
新车升级了射门保护开关构型:
新车射门保护开关
图三:新车升级款拨动开关,需拨至右侧使能端
状态判定:新车开关需拨至右侧使能端。每次激烈碰撞或装壳后请复查开关位置,防止被误碰切断。
3.2 升压保护使能
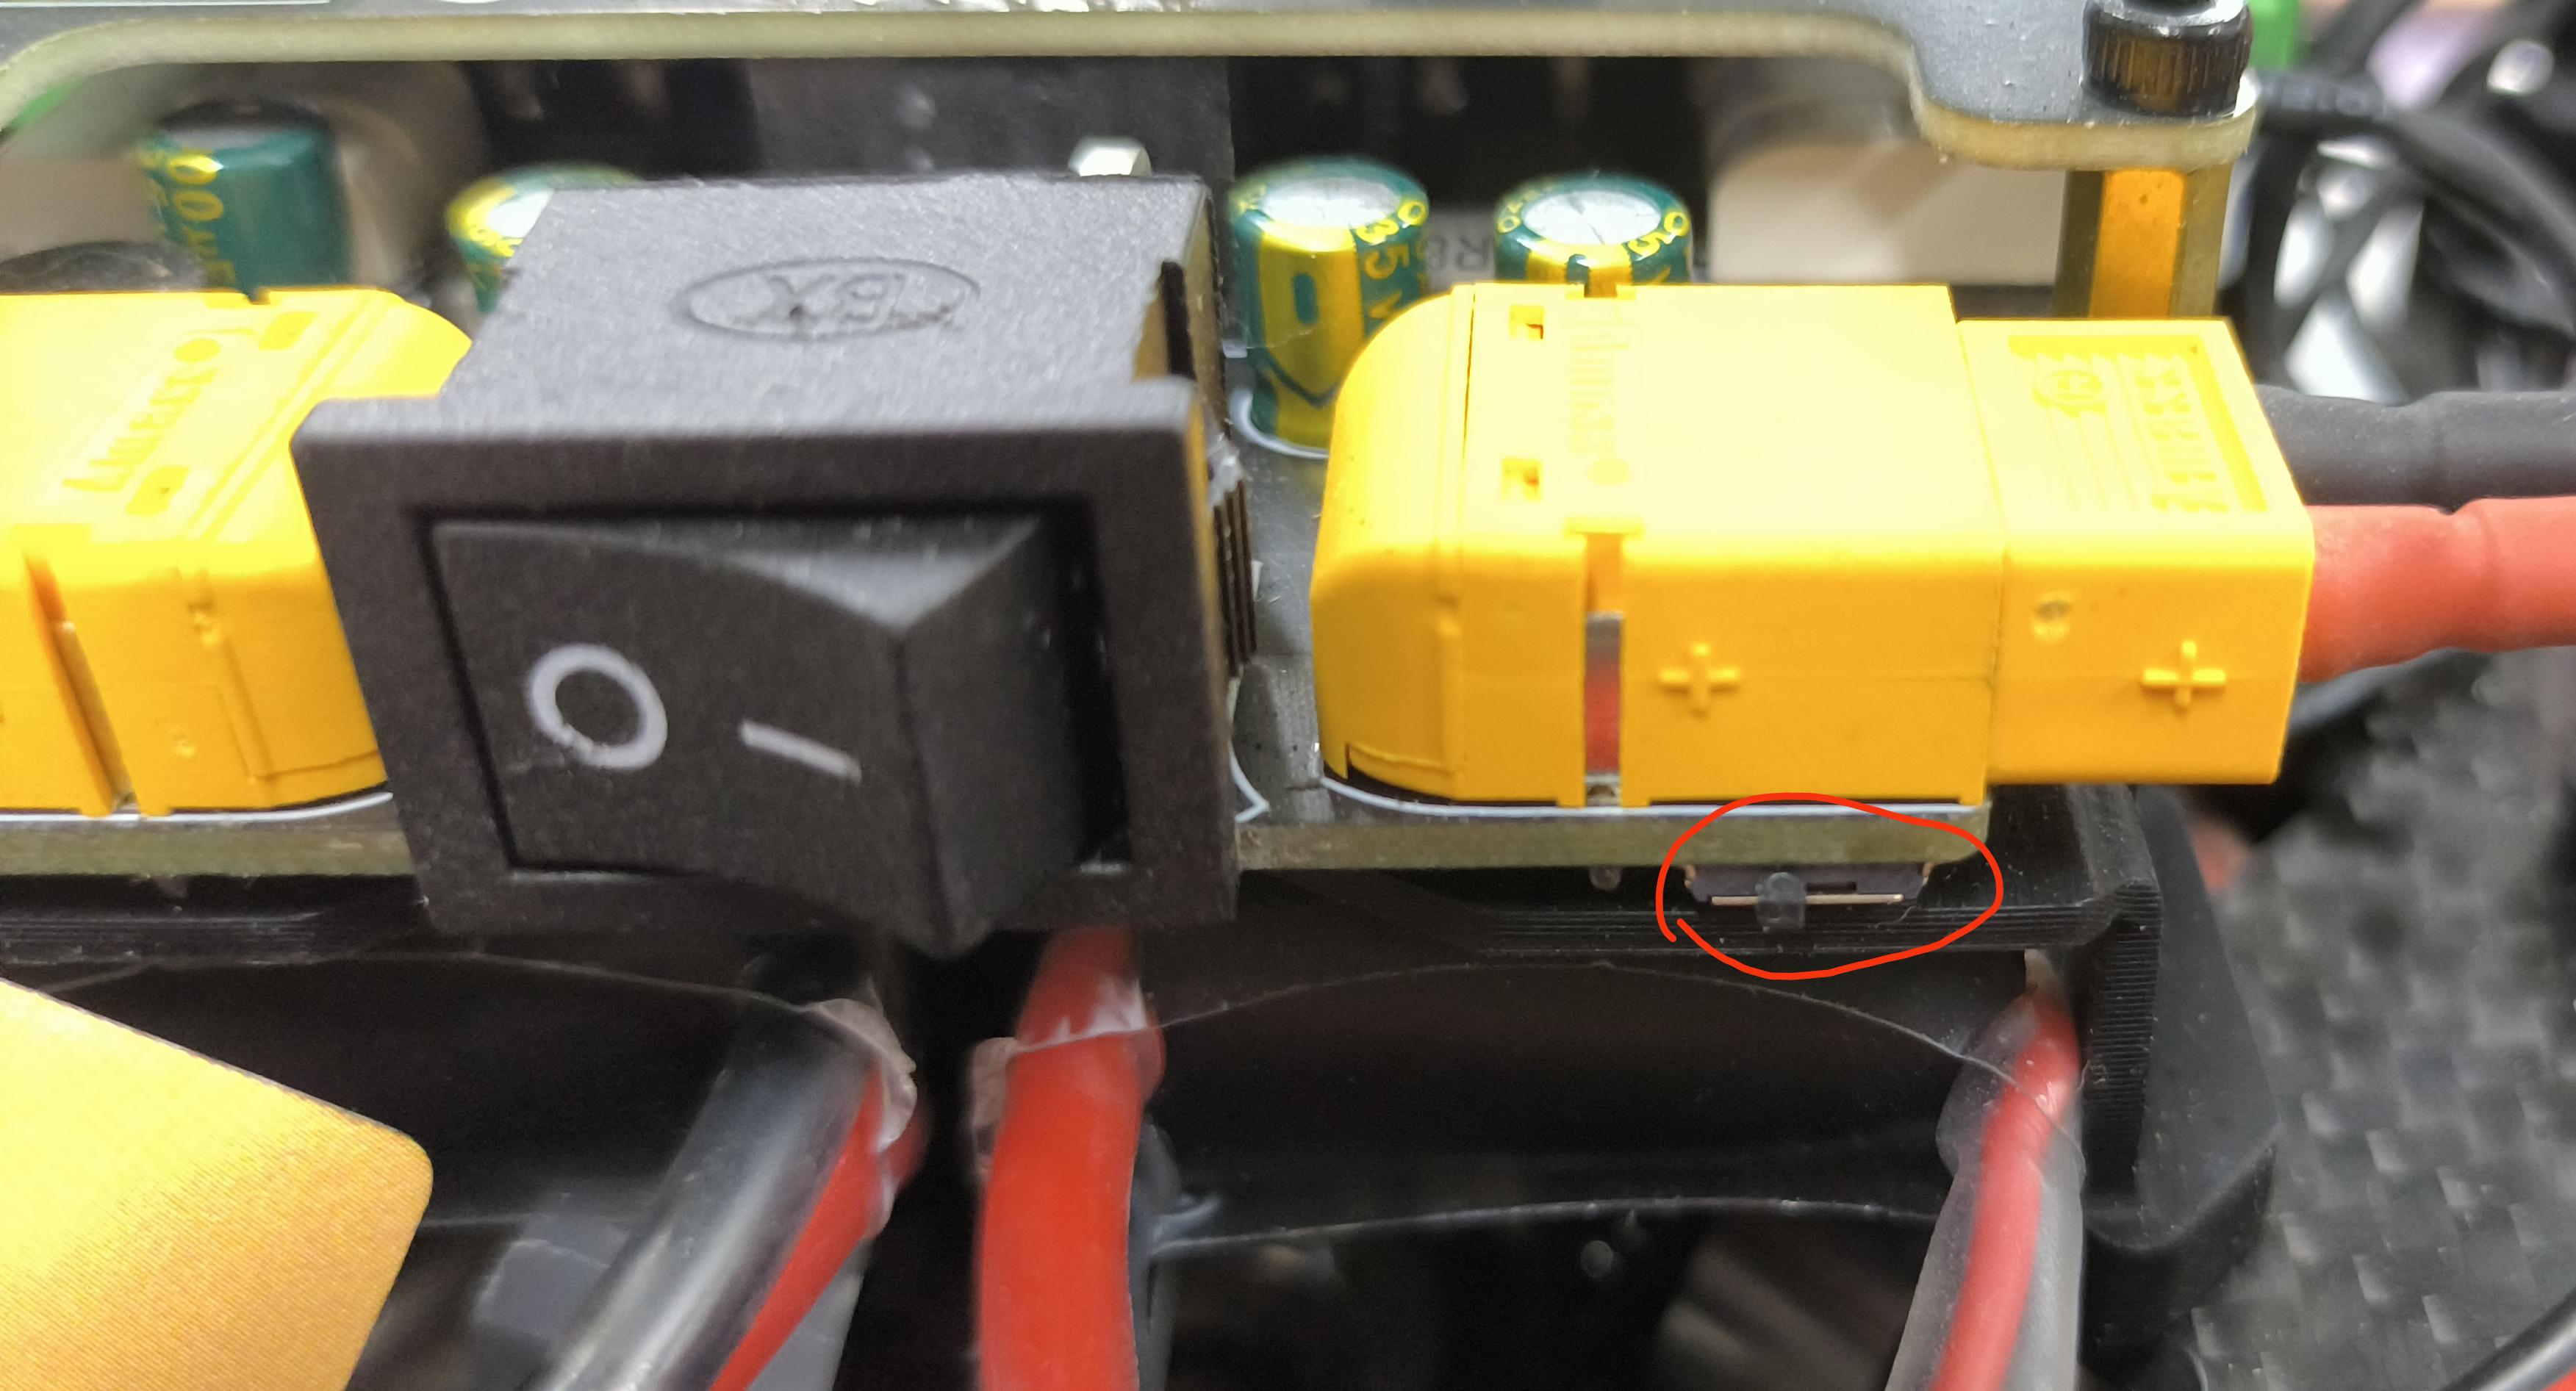
为防止维修时高压意外触电,底盘上设置有微动触片开关:
升压保护使能微动开关
图二:外壳按压机械联锁保护触点;安装外壳后必须确保始终保持压合
- 工作机制:当机器人装上黄色/蓝色外壳时,外壳内壁会稳稳压下该微动开关;或者在裸机测试时通过绝缘胶布临时粘牢压合。
- 状态验证:只有该按钮被完全按下且射门开关联通时,升压电路才会启动蓄电,旁边的红色高压指示灯才会亮起。
- 常见故障:如果射门开关已开,但平射和挑射始终无力或无反应,请第一优先检查此使能按钮是否松脱或胶布移位!
升压开关的雷霆设计
我听说,其实这个设计是错的,当年南江乐博造这个车的时候,本来想要的是那种按一下打开,再按一下关闭的开关。然后好像是图纸画错了还是怎么的,做成常开开关了。但是车已经量产了,然后就只能拿个纸粘上。
当然新乐博已经把这个玩意删了。毕竟这玩意实在太雷霆了
4. 拨码开关
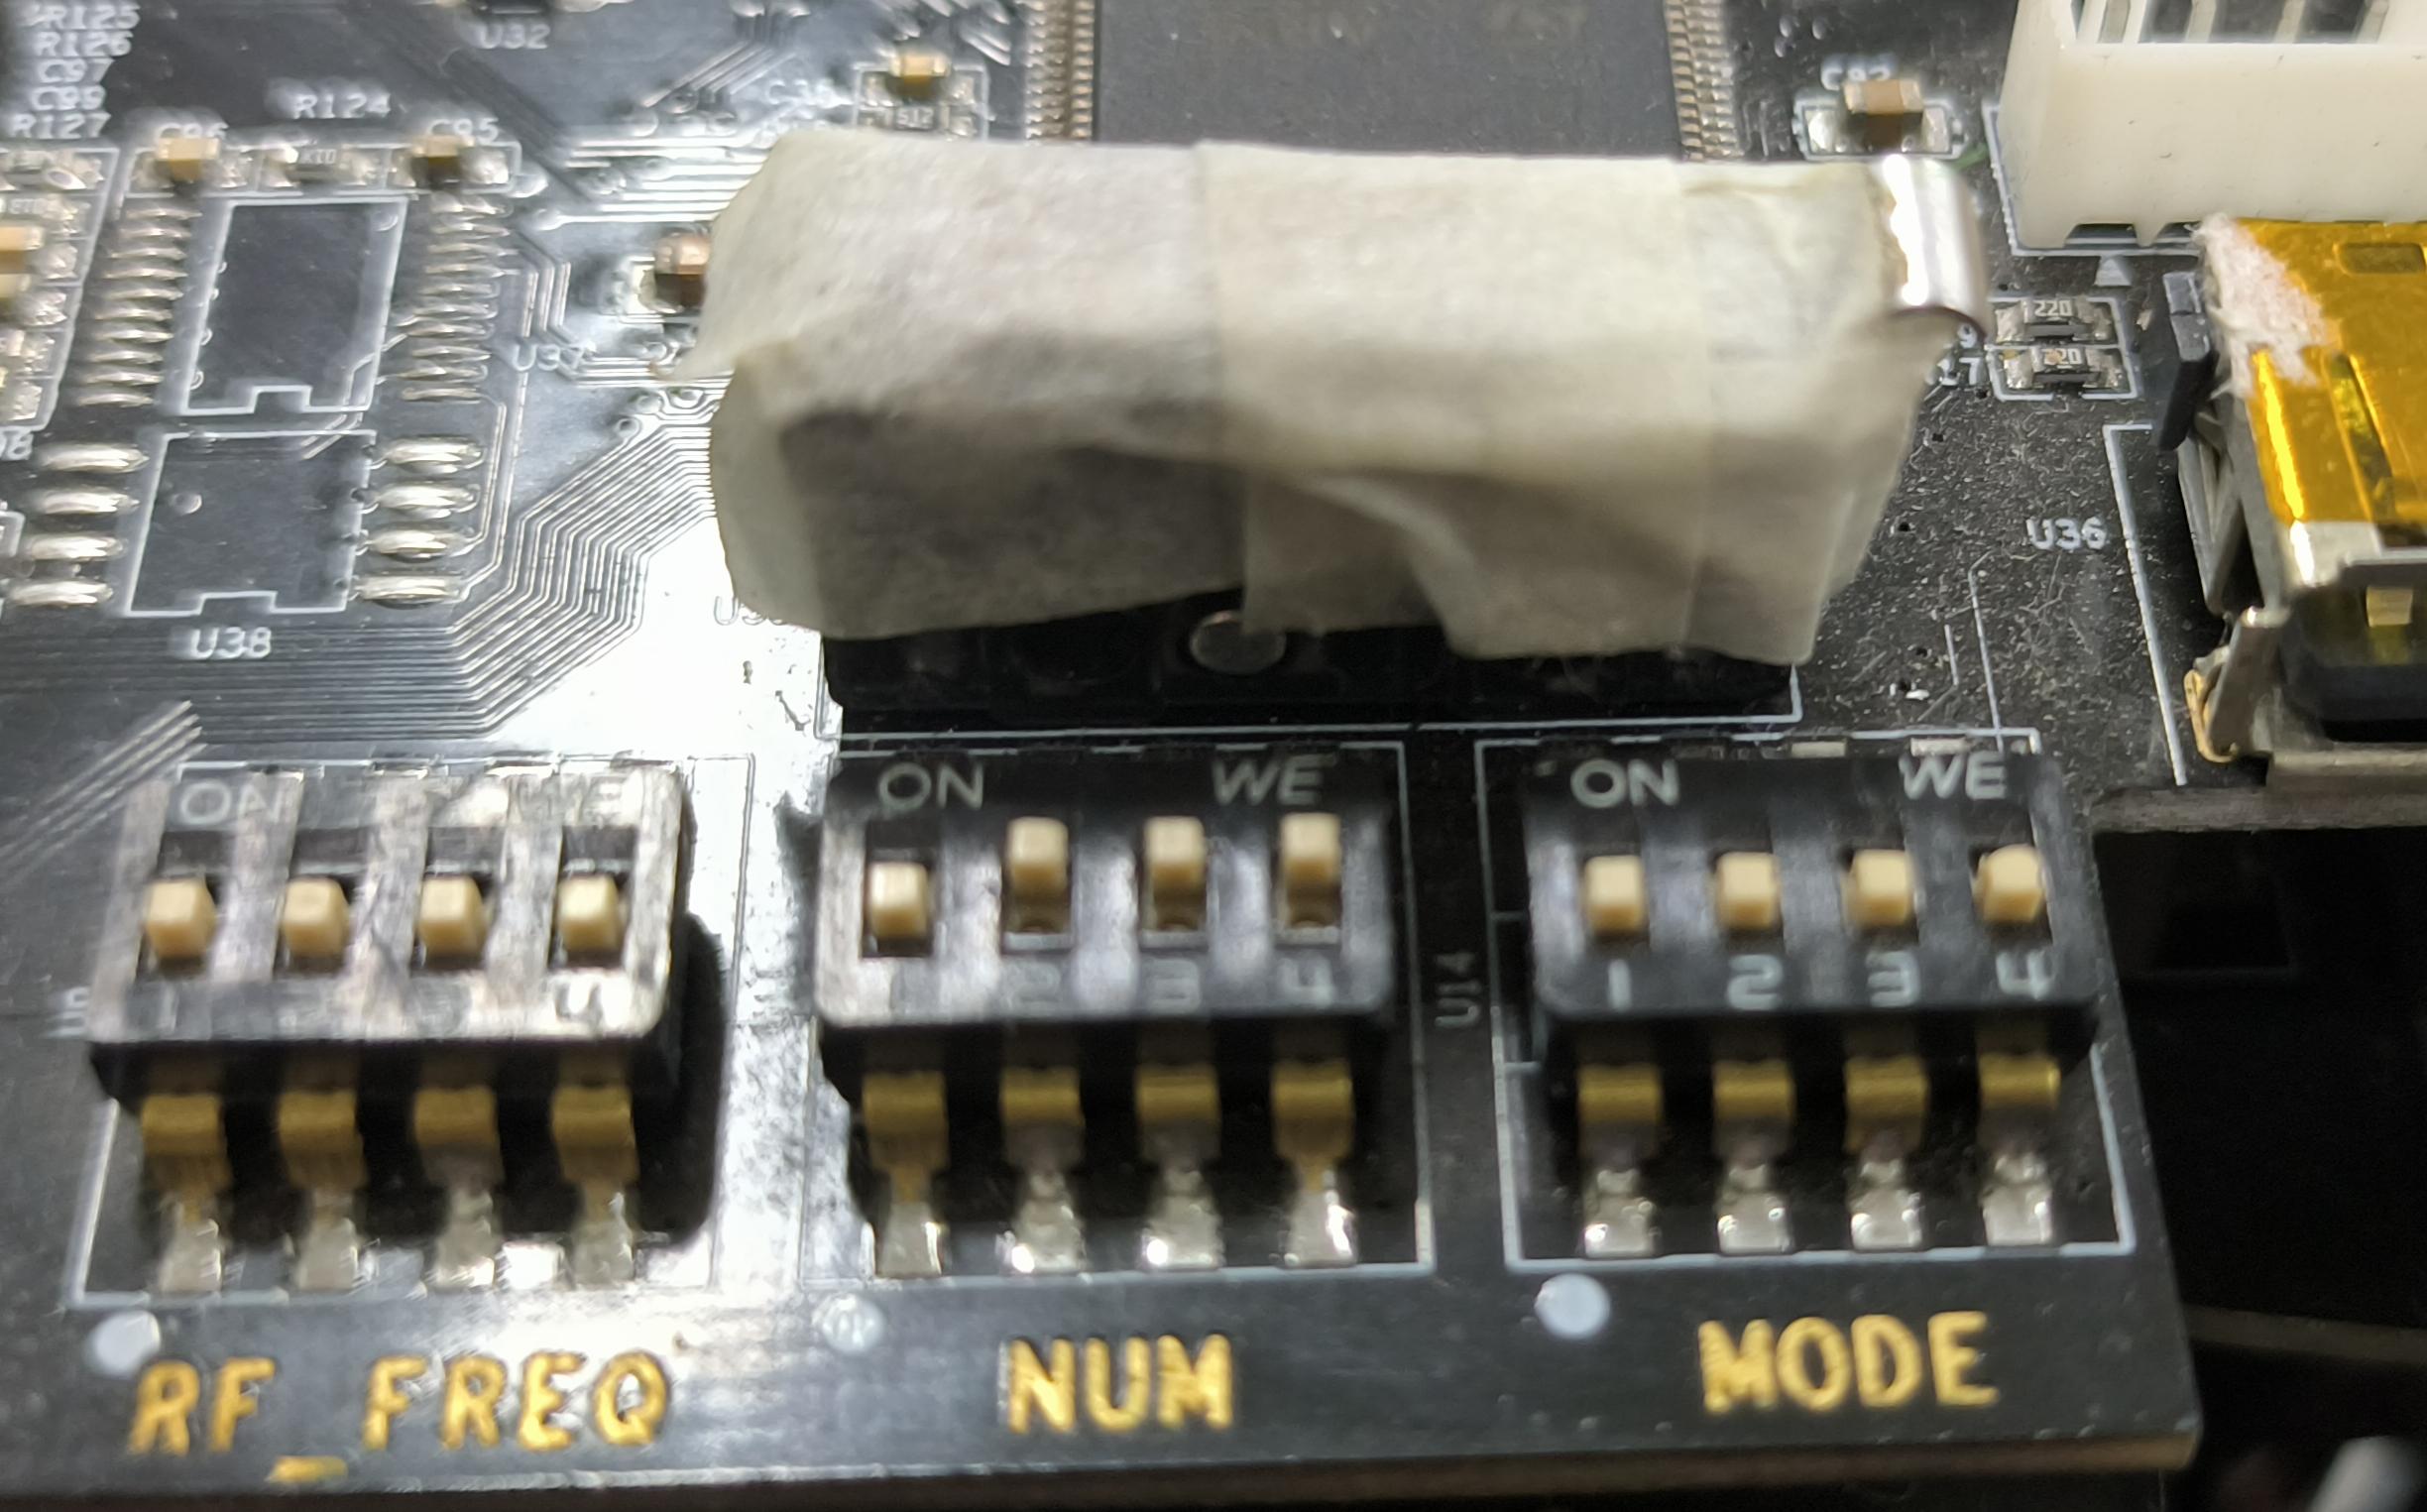
主控板边缘通常排列有三组拨码开关(每组 4 位):
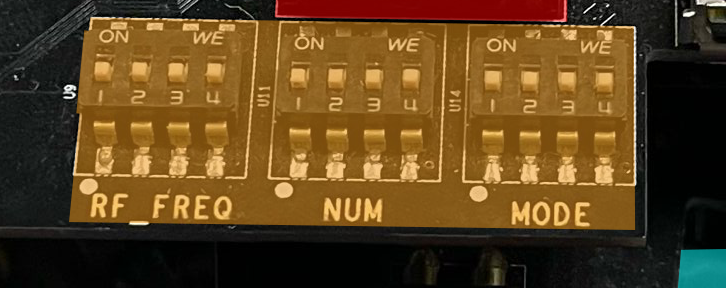
主板核心拨码开关组
从左到右依次为:RF_FREQ(射频信道)、NUM(车号设置)、MODE(运行模式),开关往下为 0、往上为 1
[ RF_FREQ ]   [   NUM   ]   [  MODE  ]
  拨码组1       拨码组2       拨码组3
拨码开关电平与位权约定
- 拨档方向:开关往下拨为
0(低电平),开关往上拨为1(高电平)。 - 位权顺序:为了统一步调,我们约定每组开关从左到右依次为二进制高位(Bit 3)到低位(Bit 0)。
- 四位编码:
Bit3 Bit2 Bit1 Bit0,其十进制数值为:
4.1 RF_FREQ 射频信道
用于配置车端 2.4GHz / 433MHz 无线射频模块的工作频段与信道。
- 测试环境:通常保持队内固定的默认测试频道。
- 比赛环境:在正式赛事中,组委会会给不同场地分配不同信道,必须严格根据赛场公告调整所有上场车辆的频段,并与场地发射机保持一致。
4.2 NUM 车号
用于设置机器人的硬件编号(0 ~ 15)。此拨码必须与外壳色标编号严格一致:
| 车号 (十进制) | 二进制码 (B3 B2 B1 B0) | 拨码位置(从左到右) | 说明 |
|---|---|---|---|
| 0 | 0000 | 下 - 下 - 下 - 下 | 0 号车(常用于守门员 Goalie) |
| 1 | 0001 | 下 - 下 - 下 - 上 | 1 号车 |
| 2 | 0010 | 下 - 下 - 上 - 下 | 2 号车 |
| 3 | 0011 | 下 - 下 - 上 - 上 | 3 号车 |
| 4 | 0100 | 下 - 上 - 下 - 下 | 4 号车 |
| 5 | 0101 | 下 - 上 - 下 - 上 | 5 号车 |
| 6 | 0110 | 下 - 上 - 上 - 下 | 6 号车 |
| 7 | 0111 | 下 - 上 - 上 - 上 | 7 号车 |
| 8 | 1000 | 上 - 下 - 下 - 下 | 8 号车 |
| 9 | 1001 | 上 - 下 - 下 - 上 | 9 号车 |
| 10 | 1010 | 上 - 下 - 上 - 下 | 10 号车 |
| 11 | 1011 | 上 - 下 - 上 - 上 | 11 号车 |
4.3 MODE 模式
控制底层固件启动后进入的工作状态:
| 模式 | 二进制码 (B3 B2 B1 B0) | 拨码位置(从左到右) | 场景与行为 |
|---|---|---|---|
| MODE 0 | 0000 | 下 - 下 - 下 - 下 | 正常比赛模式:接收上位机无线数据包,执行实时运动控制、射门与吸球。 |
| MODE 1 | 0001 | 下 - 下 - 下 - 上 | 蓝牙/手机APP模式:需要配合手柄使用,一般用不上 |
| MODE 3 | 0011 | 下 - 下 - 上 - 上 | 自检模式:脱离无线通信,自动对电机、吸球、红外、射门与高压电路进行闭环测试。 |
| MODE 4 | 0100 | 下 - 上 - 下 - 下 | debug模式(弃用):usb设备模式虚拟串口与PC通信 下发设置参数给控制器 |
| MODE 5 | 0101 | 下 - 上 - 下 - 上 | PID在线调节模式(弃用) |
| MODE 6 | 0110 | 下 - 上 - 上 - 下 | 射门力度曲线调节模式模式(弃用) |
| 其他模式 | 保留/校准 | - | 用于出厂标定或传感器底盘校准(非维护人员请勿拨入)。 |
