ssl-vision的配置选项
相关信息
此内容介绍ssl-vision的各选项用途
Global 全局设置
Field Configuration 场地设置
Models
相关信息
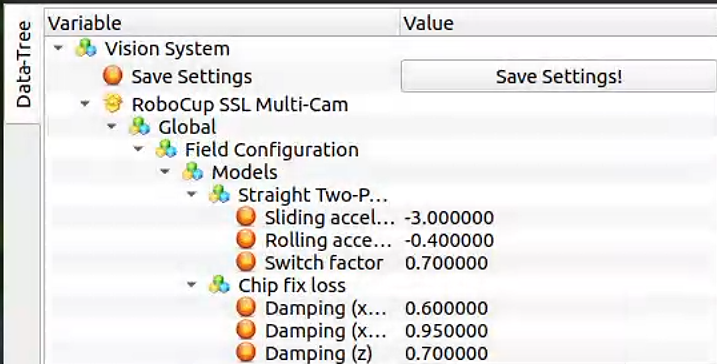
该模块定义了 SSL-Vision 中目标(主要是球、机器人)的运动物理模型,用于视觉系统精准预测目标运动轨迹、优化检测稳定性(如区分目标正常运动与干扰物),是视觉定位和运动分析的基础参数集。
Straight Two-Phase(直线双阶段运动模型)
模拟目标(球/机器人)在场地表面的直线减速运动,分为“滑动”和“滚动”两个连续阶段,所有加速度为负值(表示减速,数值越负减速越快):
| 配置项 | 类型 | 取值范围 | 默认值 | 说明 |
|---|---|---|---|---|
Sliding acceleration [m/s²] | Double | -20.0 ~ 0.0 | -3.0 | 目标刚启动或高速运动时的滑动减速加速度(如球被踢出后先滑动),-3.0 表示每秒速度降低 3 m/s |
Rolling acceleration [m/s²] | Double | -20.0 ~ 0.0 | -0.4 | 滑动阶段结束后,目标进入滚动状态的滚动减速加速度,减速幅度远小于滑动(-0.4 表示每秒速度降低 0.4 m/s) |
Switch factor | Double | 0.0 ~ 1.0 | 0.7 | 阶段切换阈值:当目标速度降至初始速度的 70% 时,自动从“滑动阶段”切换到“滚动阶段”,贴合真实物理运动规律 |
Chip fix loss(挑球能量损耗模型)
模拟球被“挑球”(Chip,即向上踢出)后在空中的能量衰减规律,Damping(阻尼)值越接近 1,能量损耗越小、弹跳效果越明显:
| 配置项 | 类型 | 取值范围 | 默认值 | 说明 |
|---|---|---|---|---|
Damping (xy) on first hop | Double | 0.0 ~ 1.0 | 0.6 | 球第一次落地时,水平方向(xy 平面)的速度阻尼:保留 60% 水平速度(损耗 40%),模拟落地冲击的能量损失 |
Damping (xy) on other hops | Double | 0.0 ~ 1.0 | 0.95 | 第二次及以后落地时,水平方向的速度阻尼:保留 95% 水平速度(仅损耗 5%),因后续弹跳高度降低、冲击减小 |
Damping (z) | Double | 0.0 ~ 1.0 | 0.7 | 每次落地后,垂直方向(z 轴,高度)的速度阻尼:保留 70% 垂直速度,决定弹跳高度衰减(如第一次弹起 1 米,第二次约 0.7 米) |
这两个配置项是 场地右侧禁区的两条水平边线(属于Field Lines列表的一部分),用于定义右侧禁区在场地坐标系中的具体位置,是视觉系统识别禁区范围、辅助机器人战术决策(如禁区内禁止冲撞、点球规则)的几何基准。
Geometry 场地几何参数
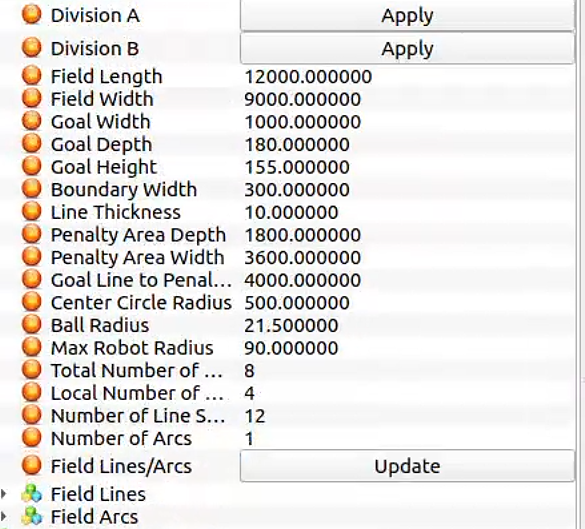
该模块是机器人足球赛事的基础规格定义核心,明确场地物理尺寸、球门/禁区等功能区域规格、设备(球、机器人、摄像头)参数及场地标识标准,直接决定场地搭建合规性、设备适配性与视觉识别精度,是赛事运行的核心前提(单位:毫米)。
核心配置说明
提示
上图内的数值是国赛的配置,即 DivA,下表使用的是省赛的配置,即 DivB
| 配置项 | 值 | 含义 |
|---|---|---|
场地长度(Field Length) | 9000.0 | 定义场地纵向长度 |
场地宽度(Field Width) | 6000.0 | 定义场地宽度 |
球门宽度(Goal Width) | 1000.0 | 明确球门横向开口尺寸 |
球门深度(Goal Depth) | 180.0 | 球门内侧纵深尺寸 |
球门高度(Goal Height) | 155.0 | 球门垂直高度 |
边界宽度(Boundary Width) | 300.0 | 场地边缘预留宽度 |
线条厚度(Line Thickness) | 10.0 | 场地标识线(边界、禁区线等)粗细 |
禁区深度(Penalty Area Depth) | 1000.0 | 禁区纵向深度 |
禁区宽度(Penalty Area Width) | 2000.0 | 禁区横向宽度 |
球门线到点球点距离(Goal Line to Penalty Mark) | 4000.0 | 定义点球点位置 |
中心圆半径(Center Circle Radius) | 500.0 | 场地中心区域标识,用于开球环节的规则界定 |
球半径(Ball Radius) | 21.5 | 比赛用球规格,球半径 |
最大机器人半径(Max Robot Radius) | 90.0 | 限制参赛机器人的最大尺寸 |
摄像头总数(Total Number of Cameras) | 4 | 此场地拥有的摄像头总数,一般可以为 1, 2, 4, 8 |
本地摄像头数(Local Number of Cameras) | 4 | 现在开启的这个ssl-vision上,管理的摄像头个数 |
线段数量(Number of Line Segments) | 12 | 场地标识线段(边界线、禁区线等)总数 |
弧线数量(Number of Arcs) | 1 | 场地标识弧线(仅中心圆)数量,明确视觉识别的弧线目标总数 |
Field Lines & Field Arcs 场地线段 & 场地弧线
相关信息
该模块是明确场地所有线条(边界、功能区线)和弧线(中心圆)的类型、坐标位置及规格,是视觉系统识别场地区域、赛事规则落地的关键依据(单位:毫米,坐标原点为场地中心)。

一、场地线条(共12条)
| 线条名称 | 类型 | 起点坐标(P1.x, P1.y) | 终点坐标(P2.x, P2.y) | 关键作用 |
|---|---|---|---|---|
TopTouchLine | 上边线 | (-4500.0, 3000.0) | (4500.0, 3000.0) | 场地横向上边界,界定球/机器人上侧出界范围 |
BottomTouchLine | 下边线 | (-4500.0, -3000.0) | (4500.0, -3000.0) | 场地横向下边界,界定球/机器人下侧出界范围 |
LeftGoalLine | 左球门线 | (-4500.0, -3000.0) | (-4500.0, 3000.0) | 左侧球门所在边界,进球判定的核心横向基准线 |
RightGoalLine | 右球门线 | (4500.0, -3000.0) | (4500.0, 3000.0) | 右侧球门所在边界,进球判定的核心横向基准线 |
HalfwayLine | 中线(纵向) | (0.0, -3000.0) | (0.0, 3000.0) | 场地纵向中分线,划分上下半场双方半场区域 |
CenterLine | 中线(横向) | (-4500.0, 0.0) | (4500.0, 0.0) | 场地横向中分线,与纵向中线交汇为场地中心 |
LeftPenaltyStretch | 左侧禁区纵向线 | (-3500.0, -1000.0) | (-3500.0, 1000.0) | 左侧禁区内侧纵向边界,界定禁区纵深范围 |
RightPenaltyStretch | 右侧禁区纵向线 | (3500.0, -1000.0) | (3500.0, 1000.0) | 右侧禁区内侧纵向边界,界定禁区纵深范围 |
LeftFieldLeftPenaltyStretch | 左侧禁区下横线 | (-4500.0, -1000.0) | (-3500.0, -1000.0) | 左侧禁区下侧横向边界,闭合左侧禁区 |
LeftFieldRightPenaltyStretch | 左侧禁区上横线 | (-4500.0, 1000.0) | (-3500.0, 1000.0) | 左侧禁区上侧横向边界,闭合左侧禁区 |
RightFieldRightPenaltyStretch | 右侧禁区下横线 | (4500.0, -1000.0) | (3500.0, -1000.0) | 右侧禁区下侧横向边界,闭合右侧禁区 |
RightFieldLeftPenaltyStretch | 右侧禁区上横线 | (4500.0, 1000.0) | (3500.0, 1000.0) | 右侧禁区上侧横向边界,闭合右侧禁区 |
二、CenterCircle 场地弧线(共1条,线厚10.0mm)
| 配置项 | 类型 | 数值 | 说明 |
|---|---|---|---|
Name | String | CenterCircle | 弧线名称 |
Type | 字符串枚举 | CenterCircle | 弧线类型 |
Center.x / Center.y | Double | (0.0, 0.0) | 弧线圆心的场地坐标(单位:mm) |
Radius | Double | 500.0 | 弧线半径(单位:mm) |
Start angle | Double | 0.0 | 弧线起始角度(单位:弧度),0 弧度对应场地坐标系x轴正方向(向右) |
End angle | Double | 6.283185 | 弧线结束角度(单位:弧度),6.283185 弧度≈2π,对应完整圆形,中圈是闭合完整的圆 |
Line thickness | Double | 10.0 | 弧线线条宽度(单位:mm) |
Ball Detection(球检测)配置完整解析
相关信息
该模块是 SSL-Vision 视觉系统的核心配置之一,定义了球的识别规则、尺寸过滤、干扰排除等参数,目的是从相机图像中精准筛选出真实足球,减小误识别
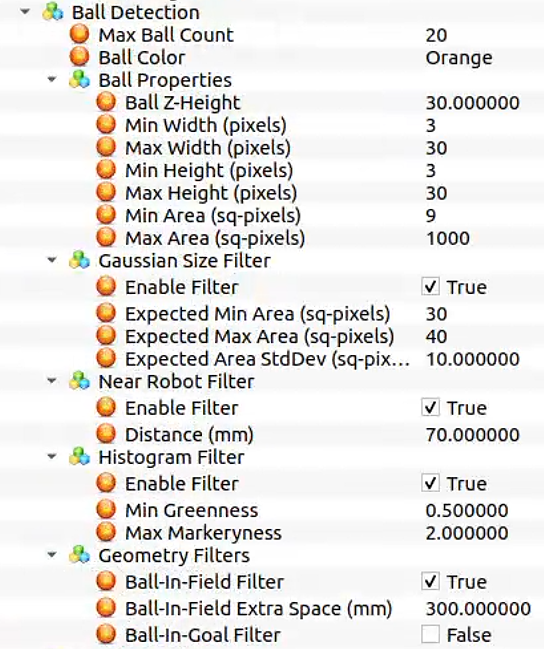
基础识别配置
| 配置项 | 类型 | 数值 | 说明 |
|---|---|---|---|
Max Ball Count | int | 20 | 最大检测的球数量(默认20个,多余结果会被过滤) |
Ball Color | String | Orange | 球的颜色(固定为橙色,符合 RoboCup 小型组规则定义的球颜色) |
Ball Properties(球尺寸属性)
定义足球在图像中的像素尺寸范围,过滤掉过大/过小的干扰物(单位:像素):
| 配置项 | 数值 | 说明 |
|---|---|---|
Ball Z-Height | 30.0 mm | 足球离地高度参考值(用于辅助判断目标是否为“球形”,排除地面平面干扰物) |
Min Width / Max Width | 3 / 30 | 足球在图像中的最小/最大宽度,小于3像素或大于30像素的目标会被直接排除 |
Min Height / Max Height | 3 / 30 | 足球在图像中的最小/最大高度,与宽度范围匹配,确保目标接近圆形 |
Min Area / Max Area | 9 / 1000 | 足球在图像中的最小/最大像素面积(9=3×3,1000=30×30+冗余),进一步筛选非圆形干扰物 |
Gaussian Size Filter(高斯尺寸过滤)
基于“足球尺寸相对固定”的特点,用高斯分布模型过滤尺寸异常的目标,提升识别稳定性:
| 配置项 | 数值 | 说明 |
|---|---|---|
Enable Filter | true | 启用该过滤(默认开启) |
Expected Min Area / Max Area | 30 / 40 | 期望的足球像素面积范围 |
Expected Area StdDev | 10.0 | 面积标准差(允许10像素的面积波动,适配足球远近导致的尺寸变化,避免过度过滤) |
Near Robot Filter(近机器人过滤)
排除机器人附近的干扰物(如机器人顶部标记、附着杂物):
| 配置项 | 数值 | 说明 |
|---|---|---|
Enable Filter | true | 启用该过滤(默认开启) |
Distance | 70.0 mm | 安全距离:与机器人距离小于70毫米的“疑似球”直接排除,避免误把机器人部件当足球 |
Histogram Filter(直方图颜色过滤)
通过颜色直方图特征进一步验证目标是否为球,排除颜色相似的干扰:
| 配置项 | 数值 | 说明 |
|---|---|---|
Enable Filter | true | 启用该过滤(默认开启) |
Min Greenness | 0.5 | 最小绿度值:足球(橙色)的绿度极低,该参数用于排除场地绿色区域的干扰物 |
Max Markeryness | 2.0 | 最大标记度值:排除机器人彩色标记(标记颜色纯度高,“标记度”超阈值),确保识别的是足球而非机器人部件 |
Geometry Filters(几何位置过滤)
基于场地几何规则过滤场外或非有效区域的目标:
| 配置项 | 数值 | 说明 |
|---|---|---|
Ball-In-Field Filter | true | 启用“场地内过滤”(默认开启):仅保留场地边界内的目标 |
Ball-In-Field Extra Space | 300.0 mm | 场地外额外空间:允许目标超出场地边界300毫米(适配球压线、轻微出界场景,避免误判) |
Ball-In-Goal Filter | false | 禁用“球门内过滤”(默认关闭):不排除球门内的足球(球门内是球有效区域,如进球场景) |
Robot Detection -> Pattern(机器人图案识别)配置解析
相关信息
该模块是机器人检测的核心基础,定义了机器人顶部标记图案的识别规则——通过预设的统一图案库,让视觉系统区分不同机器人的车号和朝向
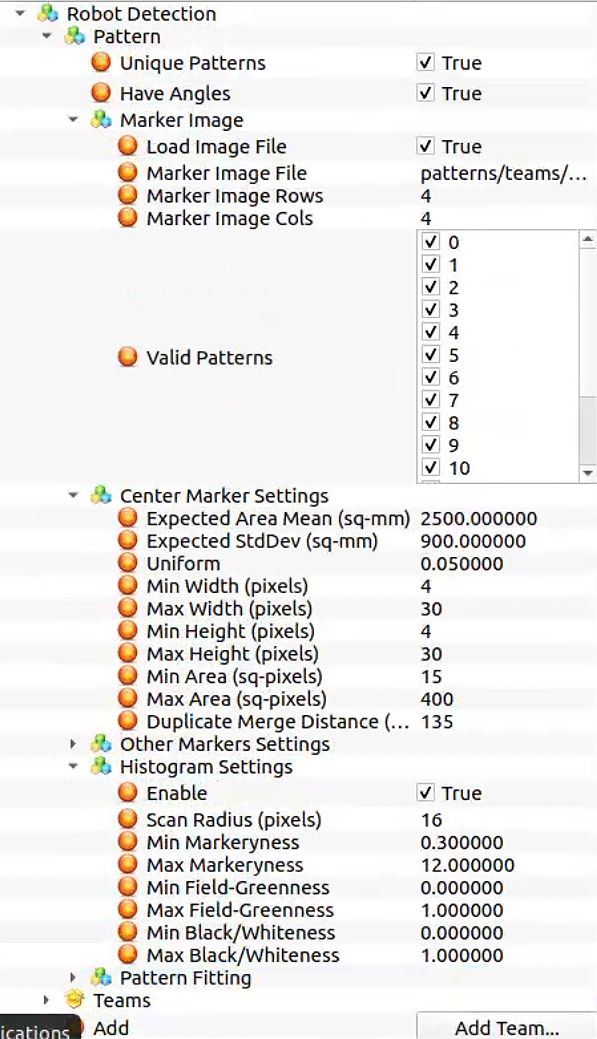
核心识别开关
| 配置项 | 类型 | 数值 | 说明 |
|---|---|---|---|
Unique Patterns | bool | true | 启用“唯一图案”规则:每台机器人的标记图案唯一,确保视觉系统能区分不同机器人 |
Have Angles | bool | true | 启用“角度识别”:图案包含朝向信息,视觉系统可通过图案判断机器人的朝向 |
Marker Image(标记图案文件配置)
定义机器人标记图案的来源、布局和有效性,统一联赛中所有机器人的标记标准:
| 配置项 | 数值 | 说明 |
|---|---|---|
Load Image File | true | 启用“加载图案文件”(默认开启):从指定路径读取统一的标记图案库,而非手动配置单个图案 |
Marker Image File | patterns/teams/standard2010_16.png | 图案文件路径:加载2010年联赛标准的16种机器人标记图案(PNG格式) |
Marker Image Rows | 4 | 图案文件的行数:图案库图片为4行布局 |
Marker Image Cols | 4 | 图案文件的列数:图案库图片为4列布局,4×4=16种图案(与Valid Patterns数量对应) |
Valid Patterns | 16个true | 有效图案选择:16种图案全部启用(0-15),每一种图案对应一台机器人的唯一标记,视觉系统可识别所有16台机器人 |
Center Marker Settings(中心标记设置)
机器人顶部的核心标记(用于定位机器人中心),配置更严格,避免与其他标记混淆:
| 配置项 | 数值 | 说明 |
|---|---|---|
Expected Area Mean (sq-mm) | 2500.0 | 期望的物理面积均值(2500平方毫米≈50mm×50mm,对应中心标记实际尺寸) |
Expected StdDev (sq-mm) | 900.0 | 面积标准差(允许900平方毫米波动,适配标记轻微变形或波动) |
Uniform | 0.05 | 均匀度阈值(标记颜色/亮度均匀度需≥95%,排除模糊、破损的标记) |
Min/Max Width (pixels) | 4/30 | 图像中最小/最大宽度(像素),过滤过小/过大的干扰点 |
Min/Max Height (pixels) | 4/30 | 图像中最小/最大高度(像素) |
Min/Max Area (sq-pixels) | 15/400 | 图像中最小/最大像素面积(15=4×4-冗余,400=30×30),进一步筛选非标记目标 |
Duplicate Merge Distance (mm) | 135 | 重复标记合并距离:两个标记间距<135mm时视为同一机器人的标记 |
Other Markers Settings(其他标记设置)
机器人顶部除中心标记外的辅助标记(用于识别图案和朝向),尺寸范围略宽松:
| 配置项 | 数值 | 说明 |
|---|---|---|
Min/Max Width (pixels) | 4/40 | 图像中宽度范围(比中心标记大,适配不同大小的辅助标记) |
Min/Max Height (pixels) | 4/40 | 图像中高度范围,与宽度匹配 |
Min/Max Area (sq-pixels) | 15/600 | 像素面积范围(600=40×40-冗余,适配辅助标记的尺寸差异) |
Max Num Markers To Detect | 16 | 最大检测辅助标记数量(对应16种机器人图案,每台机器人辅助标记不超过该数) |
Max Query Distance | 20.0 mm | 标记查询最大距离:辅助标记与中心标记的间距≤20mm时才视为有效组合,避免拼接无关标记 |
Histogram Settings(直方图颜色验证)
通过颜色特征筛选真实标记,排除场地背景(如绿色草地)或杂物干扰:
| 配置项 | 数值 | 说明 |
|---|---|---|
Enable | true | 启用颜色验证(默认开启) |
Scan Radius (pixels) | 16 | 颜色扫描半径:以标记中心为圆心,16像素范围内采样颜色直方图 |
Min/Max Markeryness | 0.3/12.0 | 标记度阈值:标记颜色纯度需在该范围(排除颜色淡、混杂的干扰物) |
Min/Max Field-Greenness | 0.0/1.0 | 场地绿度范围(0-1全覆盖):不限制绿度,避免误过滤绿色辅助标记 |
Min/Max Black/Whiteness | 0.0/1.0 | 黑白度范围(0-1全覆盖):支持黑白辅助标记,适配不同图案设计 |
Pattern Fitting(图案拟合匹配)
将检测到的标记组合与图案库匹配,确定机器人ID和朝向,核心是“加权评分+误差控制”:
| 配置项 | 数值 | 说明 |
|---|---|---|
Max Marker Center Dist (mm) | 100.0 | 标记中心最大间距:图案中标记的实际间距需≤100mm,否则视为不匹配 |
Weight Area | 0.1 | 面积权重:标记面积匹配度的评分权重(占比10%) |
Weight Center-Dist | 0.2 | 中心距离权重:标记间距匹配度的评分权重(占比20%) |
Weight Next-Dist | 1.0 | 相邻距离权重:相邻标记间距匹配度的评分权重 |
Weight Next-Angle-Dist | 0.5 | 相邻角度权重:相邻标记角度匹配度的评分权重(占比50%,辅助判断朝向) |
Max Error | 1.0 | 最大匹配误差:总评分误差>1.0时视为匹配失败,排除错误图案 |
Expected StdDev | 0.5 | 期望标准差:允许0.5的误差波动,适配标记轻微偏移 |
Uniform | 0.05 | 均匀度权重:图案整体均匀度的评分占比(5%),确保标记排列规整 |
Network Output 组播网络配置
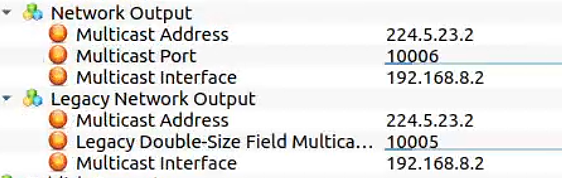
向客户端(如球队战术系统)发送实时检测数据(机器人位置/朝向、球位置等),即 rocos 接收的视觉组播数据:ProtoBuffer协议
| 配置项 | 数值 | 说明 |
|---|---|---|
Multicast Address | 224.5.23.2 | 组播地址:所有客户端通过该地址接收数据,无需单独点对点连接 |
Multicast Port | 10006 | 组播端口(标准端口):与旧版端口区分,避免数据冲突 |
Multicast Interface | 192.168.1.2 | 绑定网卡接口:指定使用IP为192.168.1.2的网卡发送数据 |
Legacy Network Output 旧协议组播网络配置
注意
此为在 224.5.23.2:10005 发送的旧版视觉数据帧, 最初为 Robocup2014 世界赛设计,为老协议准备,我们不会使用,但是请保留为以下配置,也不要把这里的端口设置成和前面一样
为使用旧版客户端的球队设计,核心功能与标准输出一致:ProtoBuffer协议
| 配置项 | 数值 | 说明 |
|---|---|---|
Multicast Address | 224.5.23.2 | 组播地址 |
Legacy Double-Size Field Multicast Port | 10005 | 旧版专用端口 |
Multicast Interface | 192.168.1.2 | 与标准输出绑定同一网卡:网络配置统一,减少运维复杂度 |
Publish Geometry 场地尺寸发布
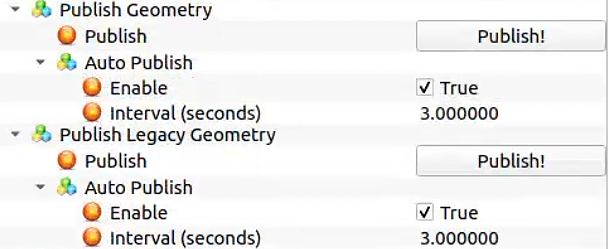
发送场地核心参数(如场地尺寸、球门位置、线条坐标等):
| 配置项 | 数值 | 说明 |
|---|---|---|
Publish | trigger(触发) | 手动发布按钮:点击后立即发送一次场地几何数据(如修改参数后快速生效) |
Auto Publish -> Enable | true | 启用自动发布(默认开启) |
Auto Publish -> Interval | 3.0秒 | 自动发布间隔:每3秒发送一次,确保客户端实时同步场地参数(如校准后自动更新) |
Publish Legacy Geometry 旧版场地尺寸发布
适配旧版协议的场地参数格式,避免旧系统因格式不兼容无法解析:
| 配置项 | 数值 | 说明 |
|---|---|---|
Publish | trigger(触发) | 手动触发 |
Auto Publish -> Enable | true | 默认启用自动发布 |
Auto Publish -> Interval | 3.0秒 | 发布间隔 |
Thread 0 0号相机配置
Thread 0 对应系统中第1台相机(索引0)的独立配置,包含相机基础设置、图像采集控制、文件读取模式等核心参数。
Global
| 配置项 | 数值 | 说明 |
|---|---|---|
print stack timings | false | 关闭“打印栈时序”:不输出该相机图像处理流水线的耗时(避免日志冗余,调试时可开启) |
LUT 3D | external(robocup-ssl-cam-0-lut-yuv.xml) | 加载3D颜色查找表(LUT):专属0号相机的YUV颜色阈值表,用于精准颜色分割,足球、机器人标记 |
Mask | external(robocup-ssl-cam-0-mask.xml) | 加载图像掩码文件:屏蔽0号相机视野中非场地区域(如背景杂物、场地边缘) |
Image Capture(图像采集配置)
Capture Control(采集控制)
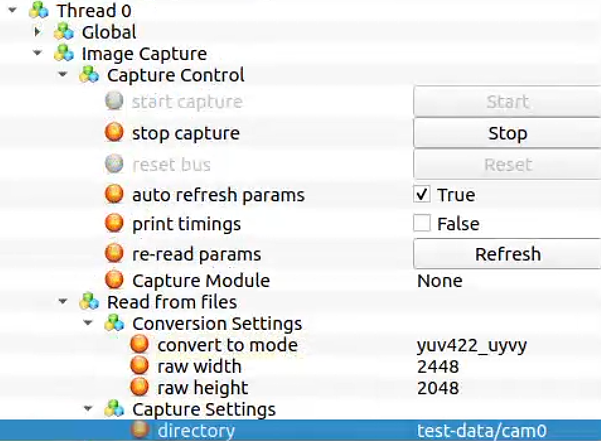
相机采集的核心开关与参数管理,支持手动触发和自动配置:
| 配置项 | 数值 | 说明 |
|---|---|---|
start capture | trigger(触发) | 手动启动采集:点击后0号相机开始获取图像 |
stop capture | trigger(触发) | 手动停止采集:紧急情况或调试时关闭相机 |
reset bus | trigger(触发) | 重置总线:相机采集异常(如断连)时,触发后恢复总线通信 |
auto refresh params | true | 自动刷新参数:修改采集参数(如曝光、增益)后,自动应用到相机,无需重启采集 |
print timings | false | 关闭“打印采集时序”:不输出单帧采集耗时(调试时开启可排查采集延迟) |
re-read params | trigger(触发) | 重新读取参数:手动强制相机加载最新配置(如修改文件后快速生效) |
Capture Module | stringenum(默认None,可选Daheng/文件读取/生成器) | 采集模块选择:默认未启用,可按需选择: - None:不启用采集; - Read from files:从本地文件读取图像(调试/无硬件时用); - Generator:生成测试图像(功能验证用); - Daheng:大恒相机 |
Read from files(文件读取模式配置)
当Capture Module选择“Read from files”时生效,用于从本地文件模拟相机采集:
| 配置项 | 数值 | 说明 |
|---|---|---|
Conversion Settings -> convert to mode | yuv422_uyvy | 图像格式转换目标:将读取的文件转换为YUV422_UYVY格式(SSL-Vision默认处理格式,兼顾画质与带宽) |
Conversion Settings -> raw width/raw height | 2448/2048 | 原始图像分辨率:读取文件的像素尺寸 |
Capture Settings -> directory | test-data/cam0 | 图像文件路径:从test-data/cam0文件夹读取图像序列 |
Generator 图像生成器
Generator 是 SSL-Vision 的虚拟图像采集模块,无需实际相机硬件,通过程序生成模拟图像,用于功能测试、离线调试(如验证图像处理流水线)或无硬件环境下的系统部署。
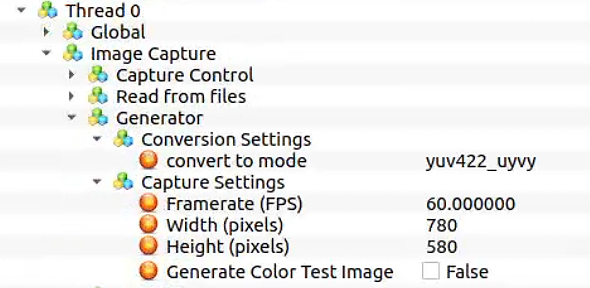
Conversion Settings 格式转换
定义生成图像的目标格式,适配系统后续图像处理流程:
| 配置项 | 数值 | 说明 |
|---|---|---|
convert to mode | yuv422_uyvy(默认) | 生成图像的目标色彩空间: - 可选 rgb 或 yuv422_uyvy;- 生成的图像会自动转换为该格式,无需额外预处理。 |
Capture Settings 采集参数
定义生成图像的基础属性,模拟真实相机的输出特性:
| 配置项 | 数值 | 说明 |
|---|---|---|
Framerate (FPS) | 60.0 | 生成图像的帧率:每秒生成60帧 |
Width (pixels) | 780 | 生成图像的宽度:780像素 |
Height (pixels) | 580 | 生成图像的高度:580像素 |
Generate Color Test Image | false | 禁用“生成彩色测试图”: - 关闭时生成默认的模拟场地图像(含场地线条、虚拟机器人/球); - 开启时生成彩色测试图(如彩虹色、纯色块),用于验证颜色分割功能。 |
Daheng 大恒图像
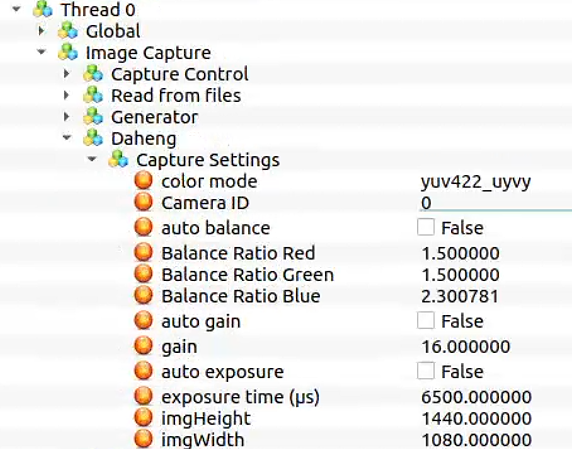
Capture Settings 配置
| 配置项 | 数值 | 说明 |
|---|---|---|
color mode | yuv422_uyvy | 相机输出色彩模式: - 可选 yuv422_uyvy(SSL-Vision 标准格式,兼顾色彩与带宽)或 rgb(全色彩模式,数据量更大);- 实际赛事优先选前者,平衡实时性与色彩还原。 |
Camera ID | 0 | 相机设备ID:对应系统中第1台大恒相机(ID 0-3适配4台相机,与 Thread 0-3 一一对应),避免设备冲突。 |
auto balance | false | 禁用自动白平衡:手动固定三色比例,避免场地光线变化等导致颜色偏移,一般不开 |
Balance Ratio Red/Green/Blue | 1.5/1.5/2.375 | 手动白平衡比例: - 红色、绿色比例1.5,蓝色比例2.375根据实际光线微调 |
auto gain | false | 禁用自动增益:固定增益值,避免光线变化导致图像噪点增多(增益越高,噪点越明显),一般不开 |
gain | 16.0 | 相机增益值:最大增益(16.0),在低光环境下提升图像亮度,确保目标清晰可见(光线充足时可适当降低)。 |
auto exposure | false | 禁用自动曝光:手动固定曝光时间,避免快速光线变化导致图像忽明忽暗,一般不开 |
exposure time (μs) | 1800.0 | 曝光时间:1800微秒(1.8毫秒),适配场地光线强度。 |
imgWidth/imgHeight | 1080/1440 | 采集图像分辨率:1080×1440像素 |
DC1394 FireWire相机
DC1394 模块是 IEEE 1394(FireWire,火线)接口相机的专属采集配置,支持FireWire协议工业相机(如巴斯勒、Point Grey等老款型号),核心用于兼容传统相机硬件,参数围绕图像格式转换、去拜耳处理展开。
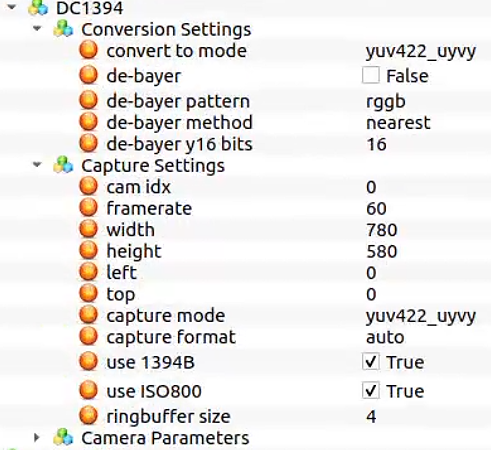
Conversion Settings
| 配置项 | 数值 | 说明 |
|---|---|---|
convert to mode | yuv422_uyvy(默认) | 相机输出格式转换目标: - 可选 rgb(全色彩)或 yuv422_uyvy(SSL-Vision 标准格式);- 默认选择后者,平衡数据带宽与色彩还原,适配后续图像处理流程。 |
de-bayer | false | 禁用“去拜耳插值”: - FireWire相机多输出拜耳阵列图像(单通道,需插值还原彩色),此处默认禁用(可根据相机输出类型手动开启); - 开启后需配合下方 de-bayer pattern和method配置。 |
de-bayer pattern | rggb(默认) | 拜耳阵列排列模式: - 可选 rggb/gbrg/grbg/bggr(主流相机的四种拜耳格式),需与相机实际输出一致,否则会导致颜色失真;- 默认 rggb(最常用格式,如多数巴斯勒相机)。 |
de-bayer method | nearest(默认) | 去拜耳插值算法: - 从简单到高清依次为 nearest(最近邻,速度快、画质一般)→ bilinear(双线性,平衡速度与画质)→ vng/ahd(高清算法,画质优、耗时略高);- 默认 nearest,优先保证采集实时性。 |
de-bayer y16 bits | 16 | 16位拜耳图像插值深度: - 针对16位深度的拜耳原始图像(高动态范围),插值后保留16位精度,避免高光/阴影细节丢失; - 若相机输出8位图像,该参数自动适配,无需修改。 |
Capture Settings 采集配置
该模块是FireWire相机的核心采集参数配置,定义了相机的设备索引、输出规格、传输协议等关键属性,确保相机按赛事要求稳定输出图像
| 配置项 | 数值 | 说明 |
|---|---|---|
cam idx | 0 | 相机索引:对应系统中第1台FireWire相机(与Thread 0绑定,索引0-3适配4台相机,避免设备冲突) |
framerate | 60 | 采集帧率:每秒60帧(与真实赛事需求匹配,确保捕捉足球/机器人的高速运动,无画面卡顿) |
width/height | 780/580 | 采集图像分辨率:780×580像素(平衡画质与处理速度,避免高分辨率导致的传输延迟) |
left/top | 0/0 | 图像裁剪偏移:从图像左上角(0,0)开始采集,不裁剪(如需聚焦场地局部,可调整该值) |
capture mode | yuv422_uyvy(默认) | 相机输出数据格式: - 支持8/16位、彩色/单色、RAW/YUV等9种格式,默认选 yuv422_uyvy(SSL标准,兼顾色彩与带宽);- 如相机输出RAW格式,需配合前文“去拜耳处理”配置。 |
capture format | auto(默认) | 相机采集格式: - auto:自动适配相机原生格式;- native:使用相机默认格式;- format7_0~7:自定义格式(如调整分辨率、帧率),适配特殊需求;- 默认 auto,降低配置复杂度。 |
use 1394B | true | 启用1394B协议:FireWire的高速版本(传输速率是1394A的2倍),确保60FPS高清图像稳定传输,无丢帧 |
use ISO800 | true | 启用ISO800传输模式:FireWire的实时传输协议,保障图像数据按顺序、低延迟传输(避免赛事中数据乱序) |
ringbuffer size | 4 | 环形缓冲区大小:4帧缓存(临时存储采集图像,缓解数据传输峰值压力,避免因处理不及时导致的丢帧) |
Camera Parameters 相机参数
该模块是FireWire相机的硬件参数配置集,涵盖对焦、温度、触发、白平衡等核心功能
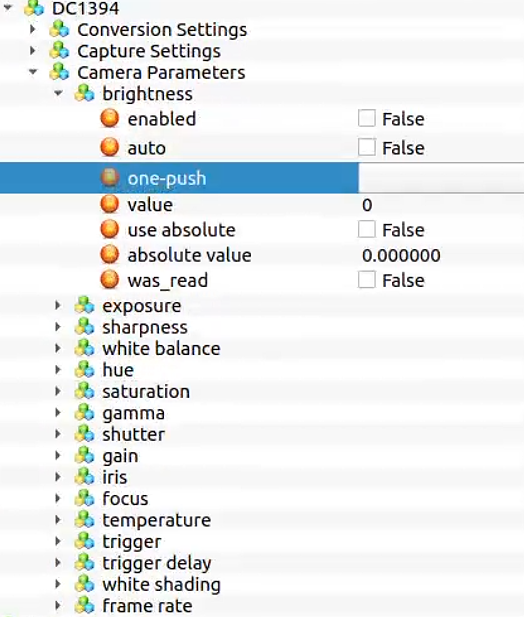
所有参数均有以下属性
enabled=false:禁用该硬件功能(如对焦、温度调节),避免误操作或自动调节导致参数变化;auto=false:即使启用功能,也关闭自动模式,需手动设置固定值;one-push=trigger:手动触发按钮(如单次自动对焦、单次白平衡校准),仅在需要时手动操作;value/absolute value=0:默认参数值(因功能禁用,该值暂不生效);was_read=false:未读取相机当前实际参数(功能禁用状态下无需读取)。
| 配置项 | 核心作用 |
|---|---|
focus 对焦 | 调节相机焦距,使场地目标清晰 |
temperature 温度 | 监测/调节相机传感器温度 |
trigger 触发 | 控制相机采集触发方式(如外部信号触发) |
trigger delay 触发延迟 | 设置触发后采集的延迟时间 |
white shading 白色阴影校准 | 校准图像不同区域的白色一致性 |
frame rate 帧率 | 调节相机采集帧率 |
DVR Settings 视频录制设置
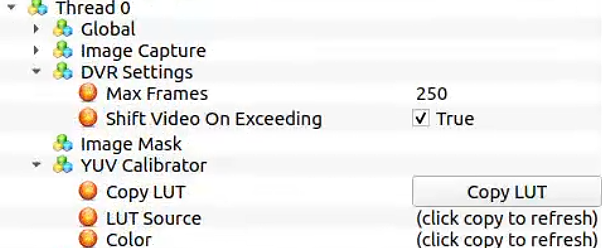
用于临时存储相机采集的图像帧,便于调试或回放关键场景,不影响实时处理流程:
| 配置项 | 数值 | 说明 |
|---|---|---|
Max Frames | 250 | 最大存储帧数:最多缓存250帧图像(按60FPS计算,约4秒数据),避免占用过多存储空间 |
Shift Video On Exceeding | true | 超出帧数时覆盖旧帧:缓存满后自动删除最早的帧,循环存储最新数据(确保始终保留最近场景) |
Image Mask 图像遮罩
应该不会使用
用于屏蔽相机视野中的非有效区域(如场地外杂物、背景干扰),减少后续处理负荷:
- 配置特点:当前为空白列表,实际使用时需加载外部遮罩文件(对应前文
Global中的Mask配置),或在GUI中手动绘制屏蔽区域; - 核心作用:仅保留场地内的有效图像区域,过滤掉观众、设备、场地边缘等干扰物,提升目标检测效率与准确性。
YUV Calibrator YUV颜色校准
应该不会使用
通过调整颜色查找表(LUT),优化不同颜色目标的分割效果,适配场地光线条件:
| 配置项 | 说明 |
|---|---|
Copy LUT | 手动触发按钮:点击后复制其他相机的LUT配置(如Thread 1的颜色参数),快速统一多相机颜色校准 |
LUT Source | LUT来源选择:点击“copy to refresh”可刷新可选来源列表,便于选择参考相机 |
Color | 校准颜色选择:支持11种核心颜色(覆盖场地绿色、足球橙色、机器人标记黄/蓝/粉等),可针对性校准单一颜色的分割阈值 |
Camera Calibrator 相机标定
Camera Parameters 相机参数
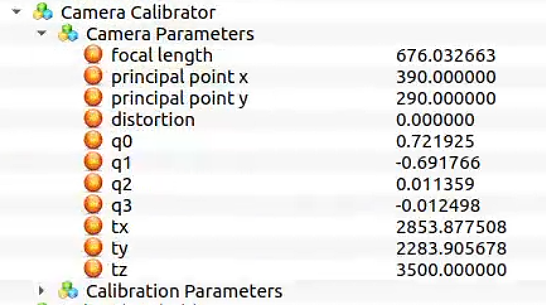
定义相机的内参(成像特性)和外参(安装位置/姿态)
| 配置项 | 数值 | 说明 |
|---|---|---|
focal length | 778.810692 | 相机焦距(像素单位):决定相机的“放大倍数”,焦距越长,相同物理尺寸的目标在图像中越大 |
principal point x/y | 660.0/540.0 | 主点坐标(像素):相机成像平面的中心(对应图像分辨率的中心区域),用于修正透视畸变 |
distortion | 0.03 | 镜头畸变系数(径向畸变):0.03为轻微畸变,用于修正镜头光学畸变导致的图像变形 |
q0-q3 | -0.010994/-0.999917/0.006074/0.002870 | 姿态四元数:描述相机的安装朝向(如倾斜角度、旋转方向),确保图像坐标与场地坐标系对齐 |
tx/ty/tz | -2344.93/1403.27/3028.0 | 相机位置坐标(mm): - tx/ty:水平平面内的位置(相对于场地中心点(0,0)); - tz:相机离地高度(此处3028mm) |
Calibration Parameters 标定控制参数
该模块是相机标定的“执行配置”,定义了标定过程的控制点、优化规则、图像参数
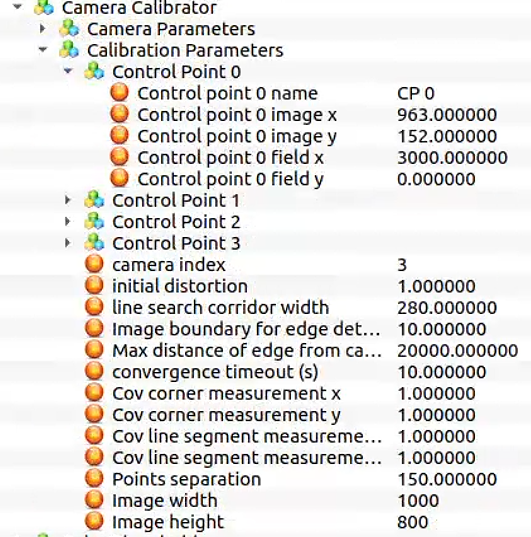
Control Point 0-3 标定控制点
标定的基础依据:每个控制点包含“场地物理坐标”和“图像像素坐标”的对应关系
| 控制点 | 图像坐标(x,y) | 场地坐标(x,y,单位:mm) | 对应场地位置 |
|---|---|---|---|
| CP 0 | (1184.0, 115.0) | (-4500.0, -3000.0) | 场地左下角(左球门线+下边线交点) |
| CP 1 | (1207.0, 871.0) | (-4500.0, 0.0) | 左球门线中点(x=-4500为左边界,y=0为中线) |
| CP 2 | (70.0, 893.0) | (0.0, 0.0) | 场地中心点 |
| CP 3 | (63.0, 145.0) | (0.0, -3000.0) | 下边线中点(y=-3000为下边界,x=0为中线) |
标定优化控制参数
| 配置项 | 数值 | 说明 |
|---|---|---|
camera index | 0 | 绑定0号相机(与Thread 0对应,确保参数归属正确) |
initial distortion | 1.0 | 初始畸变系数:标定算法的迭代起始值,贴近真实畸变(0.03),加速收敛 |
line search corridor width | 280.0 | 线搜索走廊宽度(像素):标定中寻找场地线条边缘的范围,避免遗漏真实边缘 |
Image boundary for edge detection | 10.0 | 边缘检测边界(像素):忽略图像边缘10像素内的区域,避免边缘噪声干扰 |
Max distance of edge from camera | 20000.0 | 边缘最大检测距离(mm):仅处理20米内的场地边缘(远超场地尺寸9米,确保全覆盖) |
convergence timeout (s) | 10.0 | 收敛超时时间:10秒内算法未收敛则停止标定,避免无限等待 |
Cov corner/line segment measurement | 1.0 | 角点/线段测量协方差:表示测量误差(值越小精度要求越高),1.0为平衡精度与收敛速度的默认值 |
Points separation | 150.0 | 采样点间距(mm):场地线条上的采样点间隔,150mm确保线条细节被充分捕捉 |
Image width/height | 1280/1024 | 标定使用的图像分辨率:与相机采集分辨率匹配,避免缩放导致的坐标偏差 |
Color Threshold 颜色阈值处理
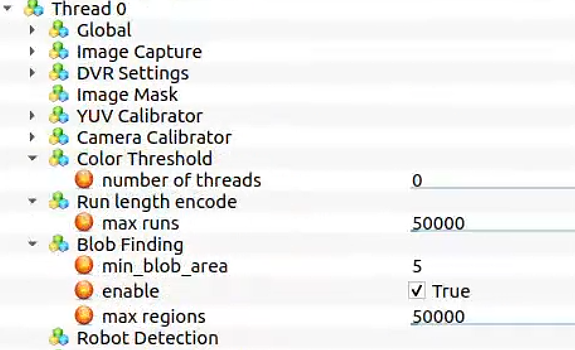
对图像进行颜色分割,保留目标颜色区域(如橙色足球、彩色标记),过滤无关背景:
| 配置项 | 数值 | 说明 |
|---|---|---|
number of threads | 0 | 处理线程数:0表示使用单线程(默认),1-32可开启多线程加速; 单线程足够满足赛事实时性,多线程适用于高分辨率图像或弱性能硬件。 |
| 核心作用 | - | 基于前文YUV Calibrator的颜色配置,设定每种目标颜色的阈值范围,将图像像素分为“目标颜色”和“背景颜色”,输出二值化图像(目标区域为白色,背景为黑色)。 |
Run length encode 行程编码压缩
对颜色阈值处理后的二值化图像进行数据压缩,减少后续处理的数据量,提升效率:
| 配置项 | 数值 | 说明 |
|---|---|---|
max runs | 50000 | 最大行程数:行程指“连续相同颜色的像素段”(如连续10个白色像素),最多保留50000个行程; 超过该数量则截断(实际赛事中场地目标有限,50000足够覆盖所有有效行程,避免冗余数据)。 |
| 核心作用 | - | 替代原始像素矩阵存储,用“颜色+连续长度”描述图像(如“白色,10像素→黑色,20像素”),大幅减少数据量,加速后续Blob检测。 |
Blob Finding Blob检测
从压缩后的图像中提取“连通的像素块(Blob)”,这些像素块是疑似足球或机器人标记的候选目标:
| 配置项 | 数值 | 说明 |
|---|---|---|
min_blob_area | 5 | 最小Blob面积(像素):面积小于5个像素的Blob视为噪声(如孤立亮点),直接过滤。 |
enable | true | 启用Blob检测(默认开启,核心预处理步骤)。 |
max regions | 50000 | 最大检测区域数:最多提取50000个Blob |
Auto Color Calibration 自动颜色校准
该模块通过预设“颜色样本”和“通用规则”,自动优化颜色分割阈值,确保不同光线条件下,足球、机器人标记等目标能被精准识别,避免手动校准的繁琐的反复调整。
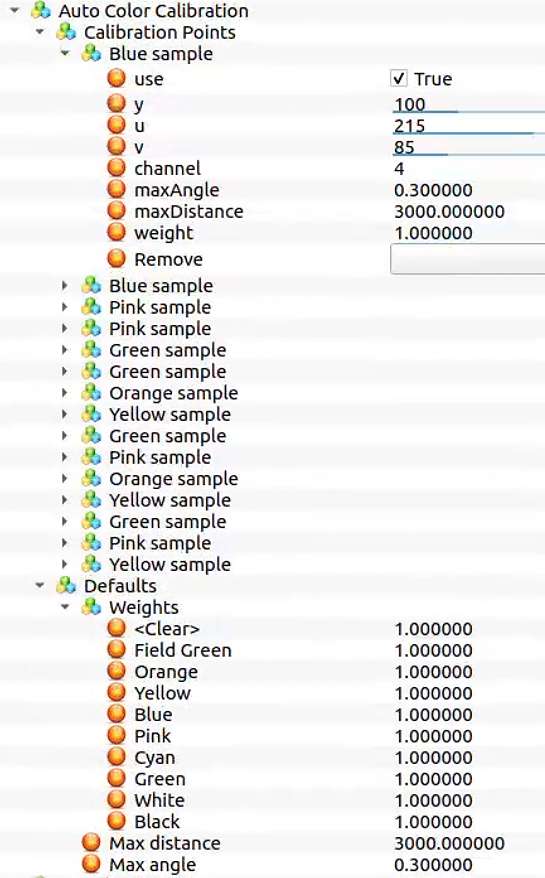
Calibration Points 颜色校准样本
每种目标颜色对应多个样本,样本包含YUV颜色值(图像颜色的数字表示)和校准规则,覆盖目标颜色的常见变体(如光线变化导致的颜色深浅差异),这里以绿色为例
| 颜色样本 | 核心参数 | 数值 | 说明 |
|---|---|---|---|
| 绿色(Green sample) | use(启用) | true | 启用该样本参与校准 |
| Y/U/V(颜色值) | 227/131/87、222/136/78 | 两种绿色变体(场地绿色或机器人绿色标记),Y=亮度、U/V=色度,覆盖不同亮度下的绿色特征 | |
| channel(通道) | 7 | 绑定颜色通道(与前文YUV Calibrator的颜色通道对应,确保校准针对性) | |
| maxAngle(最大角度) | 0.300000(弧度) | 颜色允许的角度偏差(YUV颜色空间中的角度,控制颜色宽容度) | |
| maxDistance(最大距离) | 3000.000000(mm) | 仅校准3米内的目标颜色(远处目标颜色失真,无需参与校准) | |
| weight(权重) | 1.000000 | 样本在校准中的影响力(1.0为默认权重,所有样本平等参与计算) | |
| Remove(触发) | - | 手动删除该样本的按钮 | |
| 橙色(Orange sample,足球颜色) | Y/U/V | 229/81/145、201/83/165 | 两种橙色变体(足球在强光/阴影下的颜色),U值低、V值高是橙色的核心特征 |
| channel | 2 | 绑定橙色专属通道 | |
| 蓝色(Blue sample,蓝队标记) | Y/U/V | 137/192/66、113/203/70 | 两种蓝色变体(蓝队机器人标记),U值高、V值低是蓝色的核心特征 |
| channel | 4 | 绑定蓝色专属通道 |
Defaults(通用校准规则)
为所有颜色提供统一的默认配置,当某种颜色样本不足时,自动套用该规则,保障校准完整性。
| 配置项 | 数值 | 说明 |
|---|---|---|
| Weights(颜色权重) | 所有颜色=1.0 | 所有颜色在校准中影响力相同,不偏向某一种颜色 |
| Max distance(最大距离) | 3000.000000(mm) | 统一限制校准目标的距离(与样本规则一致,避免远处失真颜色干扰) |
| Max angle(最大角度) | 0.300000(弧度) | 统一颜色宽容度(0.3弧度对应约17度,既允许轻微颜色偏差,又不混入无关颜色) |
Visualization 可视化配置
该模块是SSL-Vision的图像显示控制中心,仅负责GUI或输出画面的内容展示,不影响核心的图像采集、目标检测与数据传输,核心用于调试和状态监控。
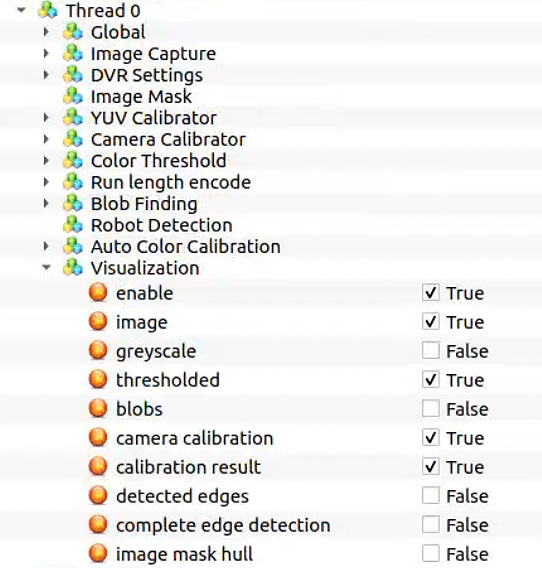
| 配置项 | 数值 | 说明 |
|---|---|---|
enable | true | 可视化总开关:开启后才会显示后续所有可选内容 |
image | true | 显示原始采集图像(相机直出原图),用于监控相机是否正常工作(如无遮挡、亮度正常) |
greyscale | false | 隐藏灰度图(原图转黑白),避免画面冗余,仅调试亮度分布时需开启 |
thresholded | false | 隐藏颜色阈值二值化图(目标区域白、背景黑),仅调试颜色分割效果时开启 |
blobs | false | 隐藏Blob检测标记(标注疑似目标块),仅排查目标提取漏检/多检问题时开启 |
camera calibration | false | 隐藏相机标定辅助标记(如控制点、校准线),仅标定过程中开启 |
calibration result | false | 隐藏标定结果可视化(如误差、参数拟合效果),仅验证标定精度时开启 |
detected edges | false | 隐藏场地边缘检测结果(标注线条边缘),仅调试线条识别算法时开启 |
complete edge detection | false | 隐藏完整场地线条(显示所有识别的直线/弧线),仅排查线条缺失问题时开启 |
image mask hull | false | 隐藏掩码轮廓(标注屏蔽区域边界),仅验证掩码是否正确屏蔽非场地时开启 |
注意
正式比赛时,建议关闭可视化,图像的显示会影响相机的帧率
