grSim 仿真控件
关于 grSim 控件
如果只是普通的脚本仿真测试,那么一般我们使用 ZSimulator 就足够了。但是有的时候,需要测试技术挑战赛,或者需要模拟一下现实场地的雷霆视觉,那么就需要用到 grSim 了
grSim 与 ZSimulator
ZSimulator ,我们的默认内置仿真环境,其实就是在 grSim 上面改的,不过改的时间有点早,应该是 Mark 还在浙大的那阵子写的,毕竟 ZSPlugin.hpp 还是 Mark 写的呢。ZSimulator 从使用上面来说,相比 grSim ,去掉了很多的模拟现实的噪声,干扰等问题,例如摄像头视觉合并问题,他提供了一个非常理想的测试环境,适合我们进行简单测试。但是需要测试进攻等 SKill 的时候,就不一样了,我们需要 grSim 来模拟一下各种干扰问题,这样在比赛时候遇到才不会措手不及。
一般使用 grSim,保持选项在默认档位直接启动,就可以了,即 Hide GUI 、rc-ssl-china 。
ZJUNlict/grSim 已经弃用,无需使用此选项。
grSim 控件用于由 Client 拉起外置 grSim,并选择界面模式与通信协议。仿真联机对打、技术挑战赛和专项仿真测试经常使用外置 grSim;使用内置 ZSimulator 时则不需要启动这里的 grSim。
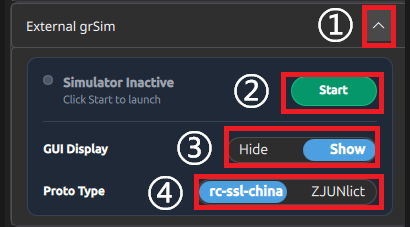
grSim 仿真控件
数字与下方控件说明对应
使用前先判断
启动外置 grSim
选择通信协议
国内比赛常用
robocup-ssl-china/grSim,将开关拨到左侧 rc-ssl-china;只有明确使用Zjunlict/grSim时才拨到右侧 ZJUNlict。决定是否显示 GUI
需要观察场景或手动操作时拨到右侧 Show;只做后台仿真时拨到左侧 Hide,Client 会用
-H参数启动ZBin/grSim。启动 grSim
点击启动按钮,效果等同于运行
ZBin/grSim。然后回到 Vision 选择正确网卡和 grSim IP。连接 Vision 与 Medusa
确认视觉帧率正常后启动 Medusa,观察车辆是否响应。
控件说明
| 编号 | 控件 | 作用 |
|---|---|---|
| 1 | 折叠按钮 | 展开或收起 grSim 区域 |
| 2 | 启动 / 关闭 | 拉起或终止 ZBin/grSim |
| 3 | GUI 开关 | 在图形界面与命令行模式之间切换 |
| 4 | 通信协议 | 在 China 与 Zjunlict 数据协议之间切换 |
协议选择
常见 grSim 分支之间的协议并不完全一致:
RoboCup-SSL/grSim是国际上使用的官方原版;robocup-ssl-china/grSim是国内比赛常用版本;Zjunlict/grSim是浙江大学以前使用的分支,国内版也包含浙大参与的修改,该版本目前不做使用
Lumina Client 当前提供的是 China 与 ZJUNlict 两种协议切换。如果不清楚所用版本,国内比赛环境通常先尝试 rc-ssl-china,但最好向仿真环境提供方确认。
| grSim 版本 | Client 支持情况 | 应选协议 |
|---|---|---|
robocup-ssl-china/grSim | 支持,国内比赛常见 | China |
Zjunlict/grSim | 支持 | Zjunlict |
RoboCup-SSL/grSim 官方原版 | 暂无适配 | - |
GUI 进入后台后视觉帧率为 0
部分环境中,grSim 在无队伍连接且窗口进入后台后会休眠。可以先连接 Vision、启动 Medusa,再将 grSim 窗口切回前台;确认车辆开始运动后再切到后台。
视觉正常但车辆不动
按以下顺序排查:
- Vision 是否处于 Simulation。
- Vision 中的 grSim IP 是否指向正确主机。
- grSim 通信协议是否与实际版本一致。
- Medusa 的队伍颜色和进攻方向是否正确。
- 仍不响应时,按原有经验来回拨动协议开关两次;每次切换后都重启 Medusa,再观察车辆是否恢复。不要只切换开关而继续沿用旧的 Medusa 连接。
